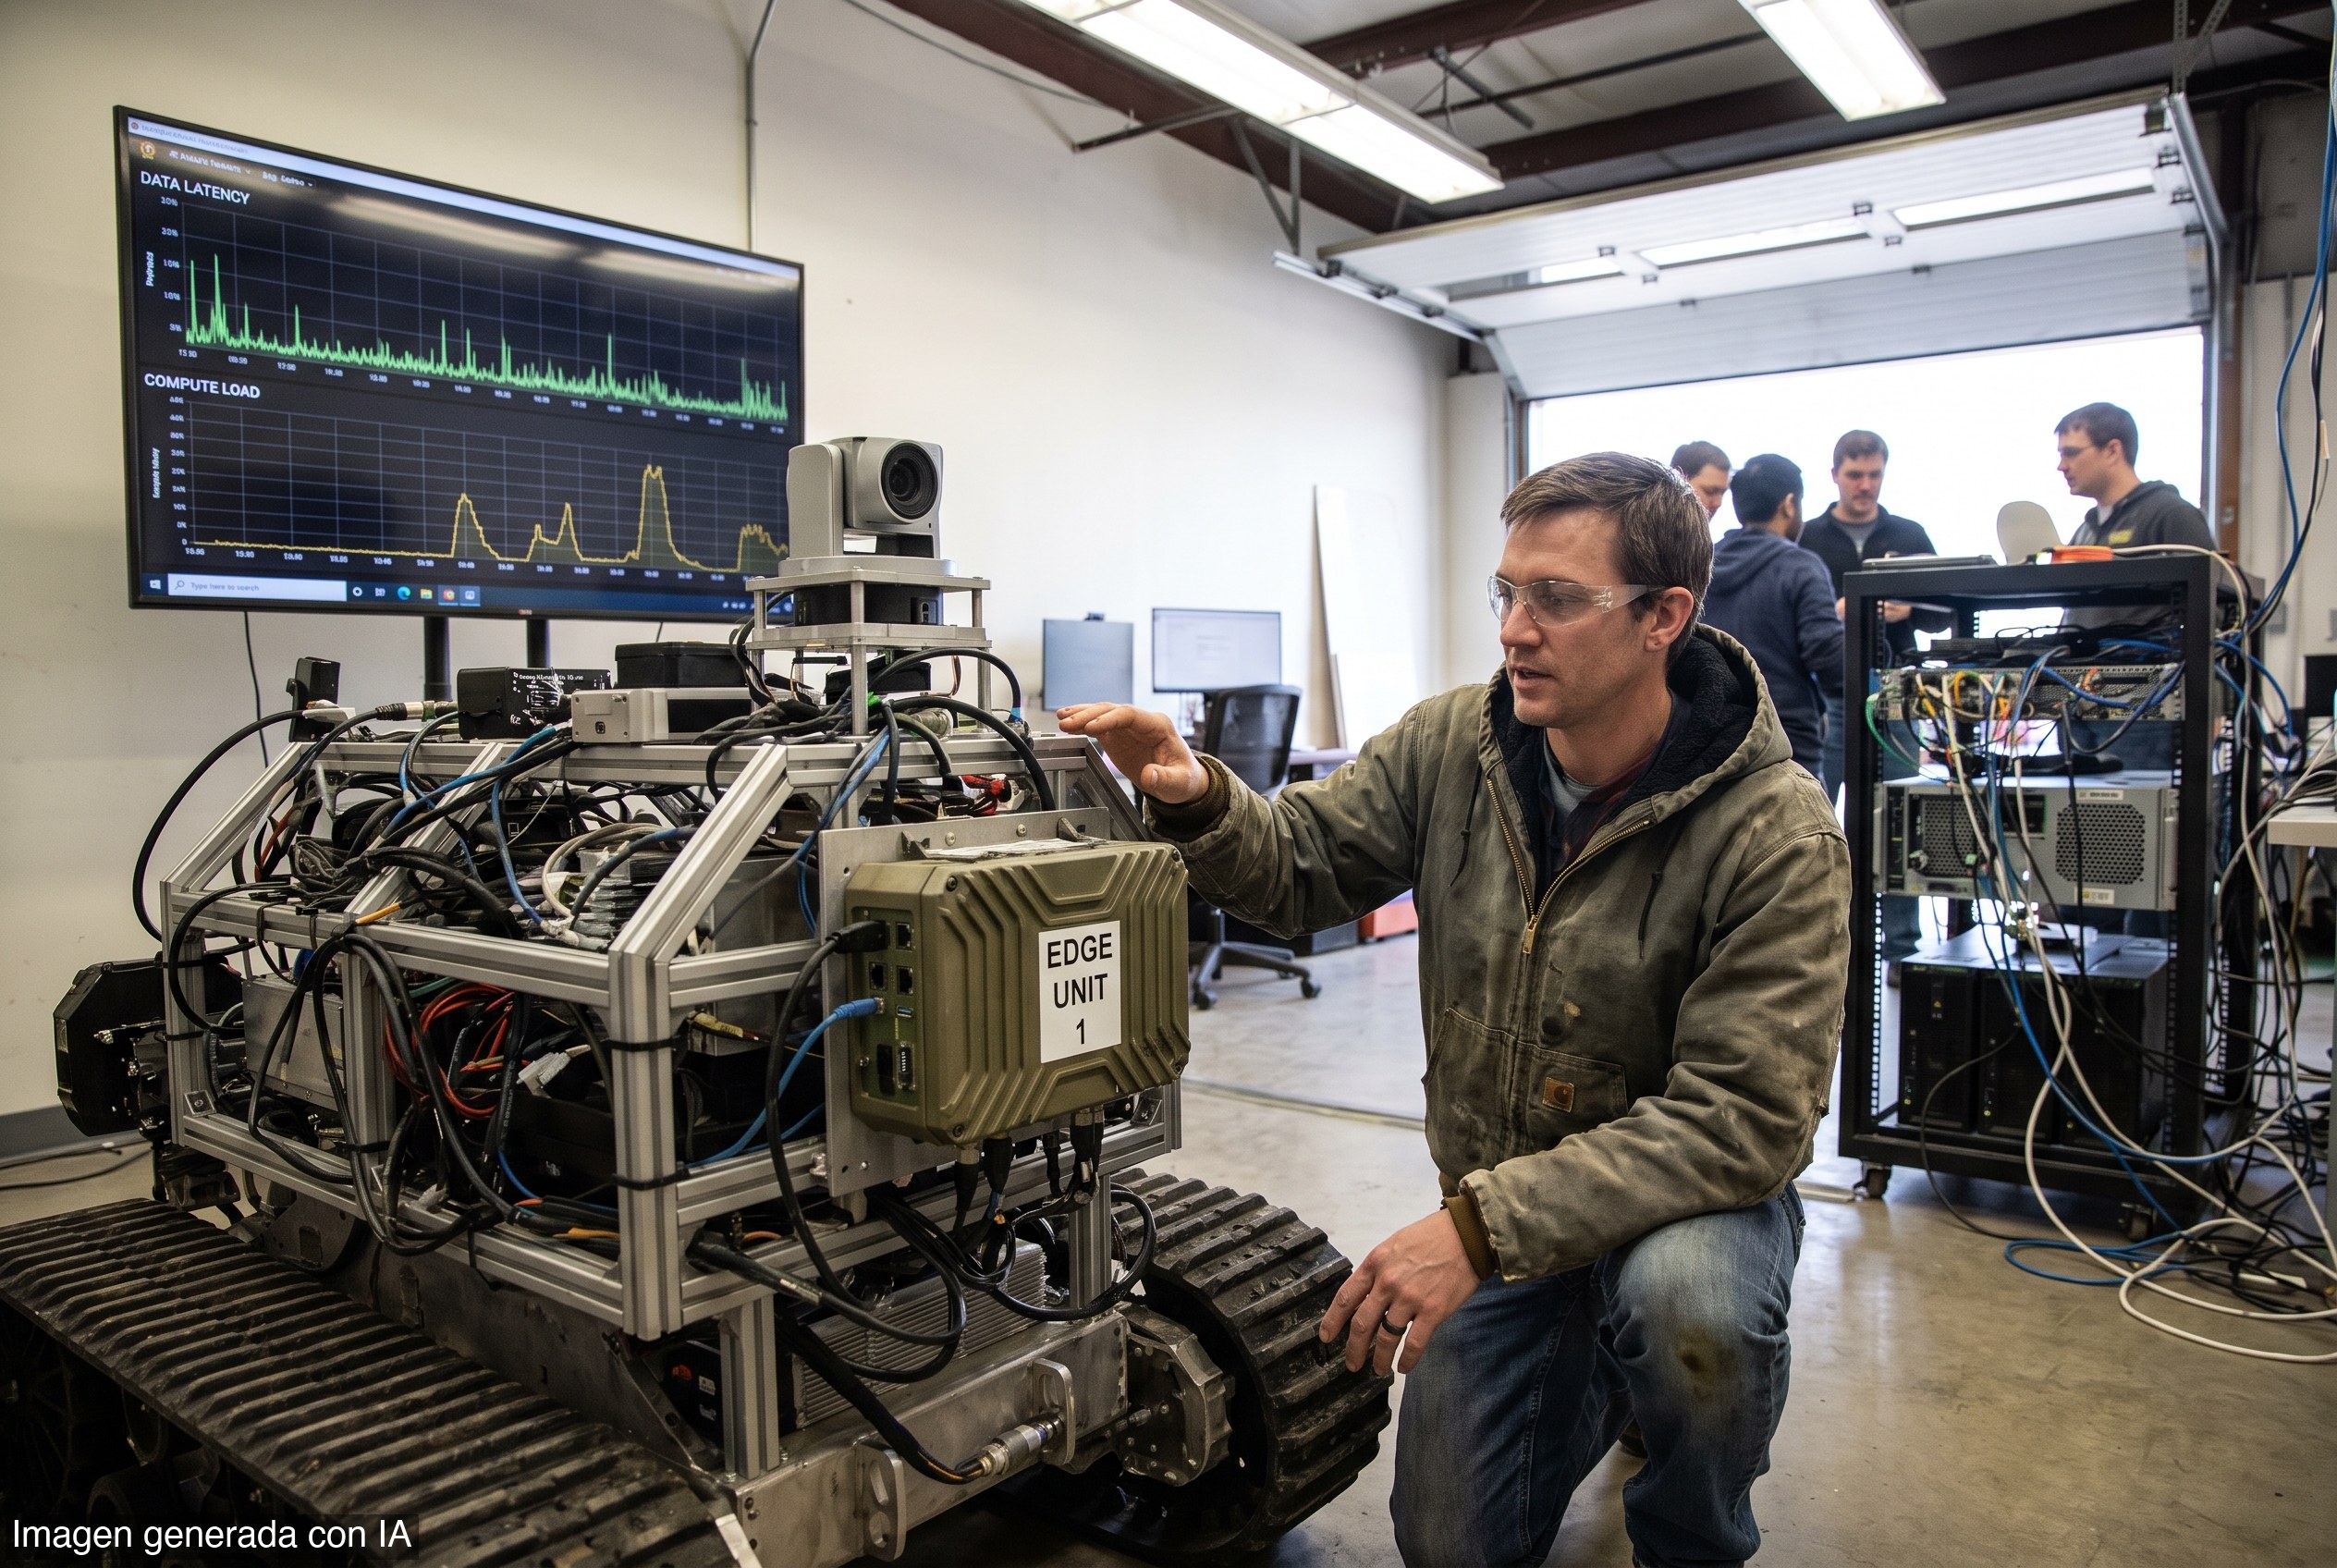
La IA física puede ejecutar tareas impresionantes, pero hoy enfrenta un intercambio de escala: los modelos de visión, lenguaje y acción, conocidos como VLA, ganan capacidad a costa de exigir grandes volúmenes de datos robóticos y cómputo, lo que dificulta o vuelve imposible su despliegue en el borde.
Ese es el punto central del planteamiento de Greg Ombach, director ejecutivo de Deep-Tech y vicepresidente sénior en Airbus, quien sostiene que para escalar la IA encarnada se necesita una arquitectura modular. Esa estructura debe depender menos de modelos grandes, aprender rápido con pocas demostraciones, operar localmente con baja latencia y transferir habilidades entre robots y entornos.
Ombach agrega que la transición ya no se limita a la electrónica de consumo o a la producción automotriz, donde el entorno es más controlado, sino que avanza hacia ensamblaje aeroespacial, hospitales y hogares, donde la percepción confiable se vuelve crítica. Un robot, afirma, debe identificar un objeto y su pose a medida que cambian las condiciones, y luego decidir el acercamiento correcto, la fuerza y las posibles consecuencias.
Su propuesta separa funciones. Una capa semántica define identidad e intención de la tarea. Un modelo espacial produce posición, orientación y velocidad. Y un modelo más pequeño, enfocado en la tarea, usa ese estado, las consecuencias previstas y la retroalimentación para ajustar los movimientos sin procesar toda la señal visual en cada decisión.
El directivo describe también una diferencia entre la automatización convencional y la robótica general. La primera funciona mejor cuando el producto, el proceso y el lugar de trabajo se diseñan alrededor de la máquina. En su experiencia en el negocio de baterías automotrices, dice que lograron entre 80% y 90% de automatización de la producción. En aeroespacial, en cambio, la automatización se ubica más cerca de 20% a 30%, por la complejidad de los productos, los menores volúmenes y las exigencias de prueba y aprobación.
La comparación con la conducción autónoma sirve como advertencia. Ombach señala que incluso en carreteras, carriles, mapas y reglas formales, el avance ha sido incremental. En robótica general, insiste, no existe un conjunto común de reglas, y el reto es mucho mayor porque hospitales, industrias y hogares introducen objetos, herramientas, fuerzas y condiciones de seguridad distintas.
Otro freno es la disponibilidad de datos. Los conjuntos públicos contienen más de 1 millón de trayectorias robóticas reales, pero solo cubren una fracción del trabajo industrial. Además, la simulación difiere de la realidad en fricción, masa, contacto y temporización de sensores, mientras que los datos tridimensionales estáticos aportan geometría, pero no dinámica.
Ombach también remarca que las funciones de manipulación y seguridad deben correr en el robot o en hardware cercano, porque la operación no puede depender de la conectividad. El cómputo en la nube puede servir para entrenamiento y aprendizaje de flotas, pero no para la ejecución crítica, que requiere respuesta de milisegundos.
La lectura para el mercado es clara: la IA física todavía no está lista para prometerlo todo, pero sí para exigir disciplina de ingeniería, límites operativos y una arquitectura más sobria. Capital busca reglas claras, y aquí la regla es simple: sin datos suficientes, baja latencia y seguridad independiente, la promesa se queda en demo. El valor no estará en el entusiasmo, sino en quién logre convertir percepción, dinámica y acción en un sistema repetible, validable y escalable.